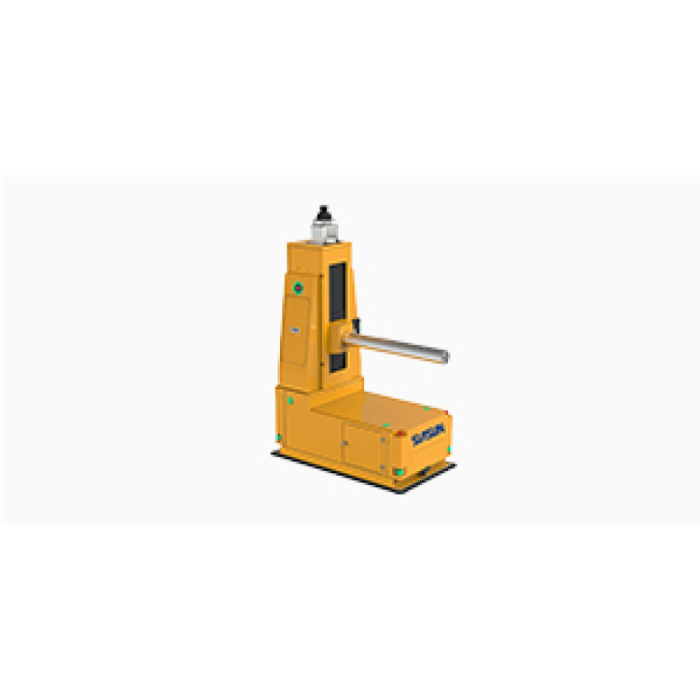
روبوت SIASUN المتنقل الناقل بعمود كابولي (Cantilever Shaft Conveyor Mobile Robot)
In stock
- ماركة:
- SIASUN
- نموذج:
- Cantilever Shaft Conveyor Mobile Robot
- الجزء #:
- Cantilever Shaft Conveyor Mobile Robot
- ORIGIN:
- الصين
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- SIASUN-Cantilever-Shaft-Conveyor-Mobile-Robot
روبوت SIASUN المتنقل الناقل بعمود كابولي (Cantilever Shaft Conveyor Mobile Robot)
في مصنع البطاريات، لا تضيع الدقائق على خطوط الإنتاج نفسها، بل في المسافة الفاصلة بينها. تنتهي سيور النقل عند حافة محطة ما، وتبدأ أخرى بعد عشرات الأمتار، وتبقى المواد بينهما معلّقة بانتظار رافعة شوكية أو عامل متاح. يأتي روبوت SIASUN المتنقل الناقل بعمود كابولي (Cantilever Shaft Conveyor Mobile Robot) ليملأ هذه الفجوة تحديدًا: منصة نقل مواد عالية الكفاءة تحمل ناقلها معها، وتلتحم بخطوط النقل الأرضية فتستلم الحمولة وتسلّمها دون أن تلمسها يد بشرية.
تتولى Robots Middle East توريد هذا الروبوت في منطقة الشرق الأوسط، بما في ذلك المملكة العربية السعودية ودول الخليج، وتقدّم عرض السعر والتوريد والدعم الفني للمصانع ومراكز الإنتاج التي تعمل على أتمتة نقل المواد الداخلي. ويتواصل فريق Robots Middle East مع كل عميل لمطابقة التهيئة مع خطوط الإنتاج القائمة قبل الطلب.
الخلفية
SIASUN ومنظومة روبوتاتها المتنقلة
تقدّم SIASUN مجموعة من الروبوتات المتنقلة الصناعية تمتد من منصات النقل الثقيل إلى أنظمة البرمجيات التي تدير الأساطيل، وتعرض Robots Middle East جزءًا من هذه المجموعة ضمن فئة الروبوتات المتنقلة. وتستند حلول SIASUN للروبوتات المتنقلة إلى منصة IMRS 2.0 التي تتيح جدولة عدة روبوتات معًا، وتحسين المسارات، وتحليل البيانات، والتوائم الرقمية، بما يحقق تحكمًا ذكيًا متكاملًا في منظومة النقل من طرف إلى طرف. ولمن يرغب في التعمق في جانب المحاكاة والمراقبة، يمكن الاطلاع على صفحة نظام التوأم الرقمي للروبوتات المتنقلة من SIASUN.
فكرة العمود الكابولي والناقل المدمج
يُبنى هذا الروبوت على قاعدة مركبة موجّهة آليًا (AGV)، ويُدمج فوقها ناقل بالأسطوانات أو بالسلسلة، أما مناولة الحمولة فتتم عبر عمود كابولي. والفكرة العملية بسيطة: بدل أن يرفع الروبوت الحمولة من أسفلها كما تفعل الرافعات الشوكية، يصطف بمحاذاة خط النقل الأرضي ويُكمل حركة الناقل نفسه، فتنتقل الحمولة المحمّلة على منصات بين الخط والروبوت انتقالًا متصلًا. ويُعدّل ارتفاع سطح النقل بآلية رفع تعمل بلولب كهربائي (Electric lead screw)، ما يسمح بمطابقة خطوط تختلف ارتفاعاتها داخل المصنع الواحد. ويعتمد الروبوت على دمج عدة أساليب ملاحة مع محاذاة بمستوى المليمتر عند الالتحام، ويتميز بموثوقية صناعية تتيح التشغيل الطويل على مدار الساعة طوال أيام الأسبوع.
المواصفات الفنية
| المواصفة | القيمة |
|---|---|
| نوع المنتج | منصة نقل مواد عالية الكفاءة |
| القاعدة | AGV مدمجة بناقل أسطوانات / سلسلة |
| مناولة الحمولة | عمود كابولي (Cantilever shaft) |
| ارتفاع الرفع (mm) | 750-1800 |
| آلية الرفع | لولب كهربائي (Electric lead screw) |
| الحمولة المقدّرة (kg) | ≤1000 |
| وزن الروبوت (kg) | 2200 |
| نمط القيادة | تفاضلي ثنائي العجلات / عجلة توجيه (Dual-wheel differential / steering wheel) |
| الملاحة والالتحام | دمج متعدد لأساليب الملاحة، ومحاذاة بمستوى المليمتر |
| التشغيل | موثوقية صناعية للتشغيل الطويل 24/7 |
| منصة البرمجيات | IMRS 2.0 للجدولة متعددة الروبوتات وتحسين المسارات وتحليل البيانات والتوائم الرقمية |
المواصفات الواردة أعلاه كما ينشرها المصنّع، وتُؤكَّد مقابل ورقة البيانات عند تقديم عرض السعر.
لم ينشر المصنّع طريقة الملاحة المعتمدة، ولا دقة تحديد الموقع ولا دقة الالتحام بالأرقام، ولا نوع البطارية وسعتها، ولا طريقة الشحن، ولا سرعة السير، ولا الأبعاد، ولا مستشعرات السلامة، ولا تصنيف IP، ولا مقاس الحمولة على الناقل؛ وتُؤكَّد هذه جميعها عند تقديم عرض السعر.
ما الذي يميّز الروبوت الناقل بعمود كابولي عن روبوتات الرفع الثقيل؟
تُصمَّم روبوتات النقل الثقيل عادةً لحمل كتل كبيرة والتحرك بها من نقطة إلى أخرى، وتعتمد في الغالب على الرفع من أسفل الحمولة. أما هذا الروبوت فوظيفته مختلفة في جوهرها: إنه امتداد متحرك لخط النقل. فالناقل المدمج بالأسطوانات أو بالسلسلة يجعل عملية التسليم والاستلام حركة نقل أفقية متصلة مع الخط الأرضي، والعمود الكابولي يتيح مناولة الحمولة من جانب واحد بما يناسب المحطات التي لا يتوفر فيها وصول من الأسفل.
ويمنح نطاق ارتفاع الرفع الممتد من 750 إلى 1800 mm مرونةً في الوصول إلى محطات ذات ارتفاعات متباينة، بينما تتيح الحمولة المقدّرة حتى 1000 kg التعامل مع المنصات المحمّلة الشائعة في نقل المواد بين مراحل الإنتاج. وحين تتجاوز الأحمال هذا الحد، فإن خيار الروبوتات الثقيلة يصبح أنسب، مثل روبوت SIASUN 3T Heavy-Duty Mobile Robot وبقية مجموعة النقل الثقيل من SIASUN.
كيف يندمج الروبوت مع خطوط النقل القائمة في المصنع؟
يعتمد نجاح أي روبوت ناقل على لحظة الالتحام؛ فإذا لم يصطف سطح النقل بدقة مع الخط الأرضي تعثّرت الحمولة أو توقّف التدفق. ولذلك تجمع SIASUN في هذا الروبوت بين دمج عدة أساليب ملاحة والمحاذاة بمستوى المليمتر، ليتوقف الروبوت في الموضع الصحيح ثم يضبط ارتفاع ناقله بآلية اللولب الكهربائي حتى يطابق ارتفاع الخط. ويمنح نمط القيادة التفاضلي ثنائي العجلات أو بعجلة التوجيه قدرة على المناورة في الممرات بين المحطات.
وعلى مستوى الأسطول، تتولى منصة IMRS 2.0 جدولة عدة روبوتات معًا وتحسين مساراتها، مع تحليل البيانات وبناء توأم رقمي لمنظومة النقل. وهذا يعني أن الروبوت لا يُنظر إليه وحدةً منفصلة، بل حلقة في سلسلة نقل داخلي تُدار مركزيًا وتُراقب باستمرار.
لمن صُمّم روبوت SIASUN المتنقل الناقل بعمود كابولي؟
الفئة الأوضح هي مصانع بطاريات الليثيوم، إذ يدعم الروبوت النقل الداخلي المتكامل من تصنيع الأقطاب وتجميع الخلايا وصولًا إلى مراحل الوحدات وPACK. وتستفيد منه كذلك المصانع التي تمتلك خطوط نقل أرضية ثابتة وتحتاج إلى ربطها دون تمديد سيور إضافية، وفرق هندسة الإنتاج التي تخطط لتشغيل متواصل على مدار الساعة وتبحث عن بديل للرافعات الشوكية في نقل المنصات بين المحطات.
أما المنشآت التي تتعامل مع أحمال تفوق الحمولة المقدّرة لهذا الروبوت، أو تنقل كتلًا كبيرة لا تمر عبر خطوط ناقلة، فيُستحسن أن تنظر في روبوتات النقل الثقيل من SIASUN، ومنها روبوت SIASUN 5T Heavy-Duty Mobile Robot. ويمكن استعراض الحلول الأخرى لخطوط الإنتاج ضمن فئة روبوتات المصانع.
فيمَ يُستخدم روبوت SIASUN المتنقل الناقل بعمود كابولي؟
- تصنيع الأقطاب: نقل المواد المحمّلة على منصات بين محطات تصنيع الأقطاب في مصانع بطاريات الليثيوم.
- تجميع الخلايا: تغذية محطات تجميع الخلايا بالمواد واستلام المخرجات منها عبر الالتحام بالخطوط الأرضية.
- مراحل الوحدات وPACK: ربط مراحل تجميع الوحدات وحزم البطاريات ضمن تدفق نقل داخلي واحد.
- الربط بين خطوط النقل: سدّ الفجوات بين خطوط نقل أرضية منفصلة دون تمديد سيور ثابتة جديدة.
- مطابقة ارتفاعات متباينة: التعامل مع محطات تختلف ارتفاعاتها بفضل آلية الرفع باللولب الكهربائي.
- أساطيل النقل المُدارة مركزيًا: العمل ضمن أسطول تجدوله منصة IMRS 2.0 مع تحسين المسارات والتوائم الرقمية.
الأسعار والتوفر
يُورَّد هذا الروبوت وفق عرض سعر يُعدّ لكل مشروع، لأن التهيئة النهائية ترتبط بخطوط النقل القائمة لديكم وبطبيعة الأحمال ومخطط المصنع. ويُرتَّب التسليم والتخليص الجمركي والدعم الفني ضمن عرض السعر نفسه الذي تقدّمه Robots Middle East. ولبدء الطلب، يسرّنا استقبال تفاصيل مشروعكم عبر نموذج طلب عرض السعر المتاح في هذه الصفحة.
الأسئلة الشائعة
ما الحمولة التي يستطيع الروبوت نقلها؟
تبلغ الحمولة المقدّرة للروبوت ≤1000 kg، وهو مصمّم لمناولة الأحمال المحمّلة على منصات.
ما نطاق ارتفاع الرفع؟
يتراوح ارتفاع الرفع بين 750 و1800 mm، ويتم الرفع بآلية لولب كهربائي.
كيف يتعامل الروبوت مع خطوط النقل الأرضية؟
يلتحم الروبوت بدقة بخطوط النقل الأرضية عبر دمج عدة أساليب ملاحة ومحاذاة بمستوى المليمتر، ثم ينقل الحمولة بناقله المدمج بالأسطوانات أو بالسلسلة.
هل يصلح للتشغيل المتواصل؟
نعم، يتمتع الروبوت بموثوقية صناعية تتيح التشغيل الطويل على مدار الساعة طوال أيام الأسبوع.
هل يمكن إدارة عدة روبوتات معًا؟
تدعم منصة IMRS 2.0 حلول SIASUN للروبوتات المتنقلة بجدولة عدة روبوتات وتحسين المسارات وتحليل البيانات والتوائم الرقمية.
ما نوع البطارية وسرعة السير؟
لم ينشر المصنّع نوع البطارية وسعتها ولا سرعة السير، وتُؤكَّد هذه البيانات عند تقديم عرض السعر.
أين يمكنني شراء روبوت SIASUN المتنقل الناقل بعمود كابولي وكم تكلفته؟
يمكنكم شراؤه من Robots Middle East في الشرق الأوسط، ويُحدَّد السعر في عرض سعر يُعدّ وفق تهيئة مشروعكم؛ اطلبوه عبر هذه الصفحة.
الخلاصة
تبدأ كفاءة مصنع البطاريات من المسافات التي لا يراها أحد: الأمتار الفاصلة بين خط ينتهي وآخر يبدأ. يحوّل روبوت SIASUN المتنقل الناقل بعمود كابولي هذه المسافات إلى جزء من خط الإنتاج، بقاعدة AGV وناقل مدمج وعمود كابولي، وارتفاع رفع قابل للضبط، والتحام دقيق، وتشغيل متواصل تديره منصة IMRS 2.0. ولمن يريد سدّ هذه الفجوات في منشأته بتوريد ودعم من Robots Middle East، فإن هذه الصفحة هي نقطة البداية.