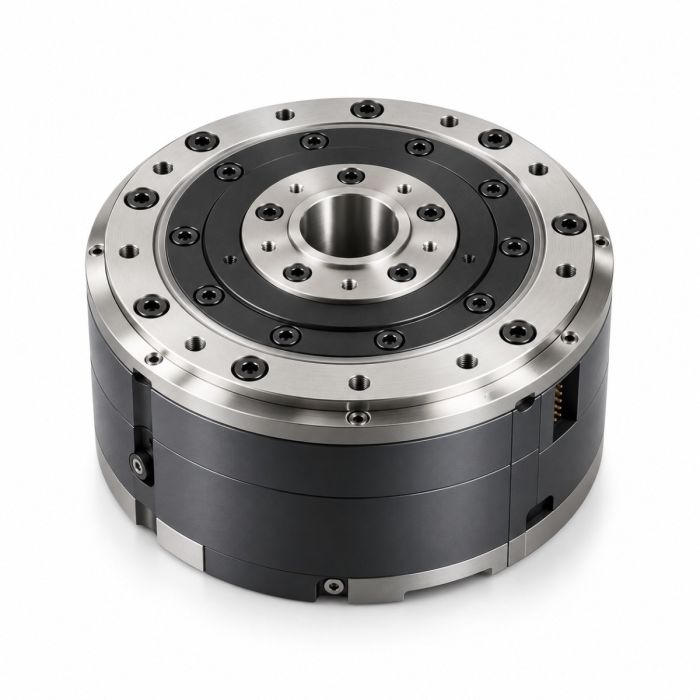
مشغل دوار Xynova PR20-102-130-HS
In stock
- ماركة:
- XYNOVA
- نموذج:
- PR20-102-130-HS
- ORIGIN:
- الصين
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Xynova-PR20-102-130-HS
مشغل دوار Xynova PR20-102-130-HS
في الروبوت البشري لا يُقاس المفصل بعزمه وحده، بل بما يضيفه من كتلة إلى الطرف الذي يحمله. فكل غرام زائد في الكتف أو المرفق يصبح حملًا إضافيًا على المفاصل التي تحته، وطاقةً تُستهلك في تحريك المشغّل نفسه بدل إنجاز المهمة. من هذه المعادلة ينطلق مشغل دوار Xynova PR20-102-130-HS، وهو وحدة مفصلية تقدّم عزم ذروة يبلغ 130Nm بوزن 1.2kg، أي بكثافة عزم قدرها 113Nm/kg، داخل غلاف بأبعاد Φ102×59mm. الفكرة هنا أن تصبح القوة أخفّ، لا أن تكبر فحسب.
تتولى Robots Middle East بيع مشغل PR20-102-130-HS وتوريده إلى العملاء في منطقة الشرق الأوسط، من الجامعات ومراكز الأبحاث إلى فرق تطوير الروبوتات في القطاعين الصناعي والتقني. ويُعِدّ فريق Robots Middle East عرض السعر لكل مشروع على حدة، وينسّق التسليم والتخليص الجمركي، ويقدّم الدعم الفني بعد التوريد، ومن ذلك مطابقة المواصفات مع ورقة البيانات الرسمية قبل اعتماد الطلب.
الخلفية: الشركة المصنّعة والتقنية
Xynova Technology ومكانتها في سلسلة توريد الروبوتات البشرية
شركة Xynova Technology Co., Ltd. مورّد للمكوّنات الأساسية في مجال الروبوتات البشرية، وتقدّم حلول دفع كهربائي متكاملة ومخصّصة لهذه الفئة من الروبوتات. وتغطي عائلة مشغّلاتها نطاق عزم يمتد من 6.7 إلى 500Nm، بحيث تلبّي احتياجات مفاصل الجسم كافة. ويعكس هذا النهج حقيقة هندسية معروفة، وهي أن مفاصل الروبوت البشري لا تتشابه في متطلباتها؛ فمفاصل الورك والركبة تحمل وزن الجسم كله، في حين تحتاج مفاصل الذراع والرسغ إلى خفّة واستجابة سريعة. لذلك يميل المطوّرون إلى اختيار مشغّلات من عائلة واحدة بأحجام وعزوم مختلفة، تتشارك في منطق التحكم وطريقة الدمج.
علبة تروس كوكبية مطوّرة داخليًا وبرمجيات للتحكم المنسّق
يعتمد PR20-102-130-HS على علبة تروس كوكبية طوّرتها Xynova داخليًا، وجرى تحسينها للحركات ذات الاندفاع العالي، أي الحركات التي يحتاج فيها المفصل إلى عزم كبير خلال زمن قصير. وتحظى التروس الكوكبية بمكانة واسعة في المفاصل الروبوتية لأنها توزّع الحمل على عدة تروس في آن واحد ضمن تصميم محوري مدمج. وتبلغ نسبة التخفيض في هذا الطراز 20، ويقترن ذلك بمشفّر بدقة 17bit وقابلية تكرار لا تتجاوز ≤0.1°. وعلى مستوى البرمجيات، طوّرت الشركة داخليًا برمجيات تحكم عليا مزوّدة بمجموعة غنية من واجهات API، تتيح تنسيق عدة مشغّلات والتحكم فيها بسهولة.
المواصفات الفنية
| المواصفة | القيمة |
|---|---|
| جهد الإدخال | 48V |
| سرعة اللاحمل | 150r/min |
| عزم الذروة | 130Nm |
| كثافة العزم | 113Nm/kg |
| الوزن | 1.2kg |
| الأبعاد | Φ102×59mm |
| نسبة التخفيض | 20 |
| دقة المشفّر | 17bit |
| قابلية التكرار | ≤0.1° |
| علبة التروس | كوكبية، مطوّرة داخليًا |
المواصفات الواردة أعلاه هي كما تنشرها الشركة المصنّعة، وتُؤكَّد مقابل ورقة البيانات الرسمية عند إعداد عرض السعر.
لم تنشر الشركة المصنّعة العزم المقنّن، ولا العزم المستمر، ولا واجهة الاتصال، ولا درجة الحماية IP، ولا نطاق درجة حرارة التشغيل، ولا التيار المقنّن ولا تيار الذروة، ولا نوع المحرك، ولا الخلوص في علبة التروس، ولا أبعاد التركيب، ولا سرعة الذروة، ولا محتويات العبوة؛ وتُؤكَّد جميعها عند عرض السعر.
كيف يوازن PR20-102-130-HS بين العزم والوزن؟
الرقم الذي يلخّص هذا المشغّل هو كثافة العزم: 113Nm/kg. فبوزن 1.2kg يبلغ عزم الذروة 130Nm، وهي نسبة تهمّ مصمّم الطرف الروبوتي أكثر من العزم المطلق؛ لأن المشغّل المركّب في منتصف الذراع أو الساق يصبح جزءًا من الحمل الذي تحمله المفاصل الأقرب إلى الجذع. وتذكر Xynova أنه عند العزم الأقصى نفسه تقلّص حجم الوحدة بأكثر من 45% ووزنها بأكثر من 35%.
أما من ناحية الحركة، فإن نسبة التخفيض 20 مع سرعة لاحمل تبلغ 150r/min تضع المشغّل في منطقة وسطى بين السرعة والقوة، وهي منطقة مناسبة للمفاصل التي تجمع بين الحمل والحركة السريعة. وتأتي علبة التروس الكوكبية المحسّنة للاندفاع العالي لتخدم هذا التوازن تحديدًا، إذ تتطلب الحركات المفاجئة، كالتوازن عند الدفع أو الالتقاط السريع، أن يتحمل المفصل ذروات عزم قصيرة دون أن يفقد دقته. ويُكمل المشفّر بدقة 17bit وقابلية التكرار ≤0.1° هذه الصورة، فيعود المفصل إلى الموضع نفسه في كل دورة عمل.
كيف تُنسَّق عدة مشغّلات PR20-102-130-HS في روبوت واحد؟
نادرًا ما يعمل مشغّل مفصلي منفردًا؛ فالروبوت البشري أو الذراع متعددة المحاور يضم عددًا من المفاصل التي يجب أن تتحرك بتزامن. ولهذا تحمل البرمجيات أهمية لا تقل عن العتاد. وتوفّر Xynova برمجيات تحكم عليا مطوّرة داخليًا، مع مجموعة غنية من واجهات API تتيح تنسيق عدة مشغّلات والتحكم فيها بسهولة. وبالنسبة لفريق تطوير، يعني ذلك وقتًا أقل في كتابة طبقات التحكم الأساسية، ووقتًا أطول في العمل على خوارزميات الحركة والتوازن. وبما أن واجهة الاتصال الفيزيائية غير منشورة، يُنصح بتحديد بيئة التحكم المستهدفة عند طلب عرض السعر لتأكيد التوافق.
لمن صُمّم مشغل Xynova PR20-102-130-HS؟
يخاطب هذا المشغّل في المقام الأول فرق تطوير الروبوتات البشرية التي تبحث عن مفصل متوسط العزم بوزن منخفض، وكذلك مختبرات الجامعات ومراكز الأبحاث التي تبني منصات للمعالجة والحركة وتحتاج إلى مكوّن موحّد يسهل تكراره عبر عدة مفاصل. كما يناسب شركات تكامل الأنظمة التي تطوّر نماذج أولية لأذرع روبوتية أو أنظمة أتمتة، ويرغب مهندسوها في الاعتماد على واجهات برمجية جاهزة.
وإذا كان المشروع يتطلب نقطة مختلفة ضمن نطاق العائلة، فإن Xynova تقدّم طرازات أخرى منها Xynova PR21-100-140-HS Rotary Actuator وXynova PR43-120-600-HB Rotary Actuator وXynova PR64-110-500 Rotary Actuator وXynova PRH19-57-25-HS Rotary Actuator، ولكل منها صفحته ومواصفاته الخاصة التي ينبغي مراجعتها قبل المقارنة. ويمكن استعراض بقية الخيارات في فئة مشغّلات الروبوتات.
فيمَ يُستخدم مشغل Xynova PR20-102-130-HS؟
- تطوير الروبوتات البشرية: مفصل دوار مدمج لبناء الأطراف التي تجمع بين القوة وخفّة الوزن.
- أبحاث المعالجة الروبوتية: منصة لاختبار خوارزميات الإمساك والتحريك بدقة تكرار عالية.
- النماذج الأولية للأتمتة الصناعية: وحدة جاهزة لتجربة محاور دوارة قبل الانتقال إلى الإنتاج.
- الأنظمة المخبرية: تجهيز مختبرات الروبوتات بمفاصل قابلة للتحكم البرمجي المنسّق.
- المنصات التعليمية: تعريف الطلاب بمفاصل الروبوتات الحديثة وبرمجتها عبر واجهات API.
- تكامل الأنظمة الميكاترونية: دمج مشغّل موحّد في تصاميم متعددة المحاور وفق متطلبات كل مشروع.
الأسعار والتوفر
يُورَّد مشغل PR20-102-130-HS بناءً على عرض سعر يُعَدّ وفق كمية المشروع ومتطلباته، ولا تُنشر له أسعار ثابتة. ويُرتَّب التسليم والتخليص الجمركي والدعم الفني مع عرض السعر الذي تقدّمه Robots Middle East. ولبدء الطلب أو الاستفسار عن التفاصيل الفنية، فإن نموذج طلب عرض السعر متاح على هذه الصفحة.
الأسئلة الشائعة
ما عزم الذروة وجهد التشغيل في مشغل PR20-102-130-HS؟
يبلغ عزم الذروة 130Nm، ويعمل المشغّل بجهد إدخال 48V.
ما نوع علبة التروس ونسبة التخفيض؟
يستخدم المشغّل علبة تروس كوكبية طوّرتها Xynova داخليًا ومحسّنة للحركات ذات الاندفاع العالي، ونسبة التخفيض فيها 20.
ما مستوى الدقة في تحديد الموضع؟
يحمل المشغّل مشفّرًا بدقة 17bit، وتبلغ قابلية التكرار ≤0.1°.
كم يبلغ وزن المشغّل وأبعاده؟
يزن المشغّل 1.2kg وأبعاده Φ102×59mm، وتبلغ كثافة العزم 113Nm/kg.
هل يمكن التحكم في عدة مشغّلات معًا؟
نعم، إذ توفّر Xynova برمجيات تحكم عليا مع مجموعة غنية من واجهات API تتيح تنسيق عدة مشغّلات والتحكم فيها بسهولة.
هل توجد طرازات أخرى ضمن العائلة نفسها؟
نعم، تغطي عائلة مشغّلات Xynova نطاق عزم من 6.7 إلى 500Nm عبر عدة طرازات، ويساعدكم فريق Robots Middle East في اختيار الطراز المناسب لكل مفصل.
أين يمكنني شراء مشغل Xynova PR20-102-130-HS وكم سعره؟
يمكنكم شراؤه من Robots Middle East عبر طلب عرض سعر من هذه الصفحة، ويُحدَّد السعر وفق الكمية ومتطلبات المشروع، مع ترتيب التسليم والدعم ضمن العرض نفسه.
الخلاصة
يقدّم مشغل Xynova PR20-102-130-HS إجابة عملية عن السؤال الذي يواجهه كل مصمّم طرف روبوتي: كيف تحصل على عزم كافٍ دون أن يثقل المفصل ما حوله؟ فعزم ذروة يبلغ 130Nm بوزن 1.2kg، وعلبة تروس كوكبية مهيّأة للاندفاع، ومشفّر دقيق، وبرمجيات تنسّق عدة مفاصل، كلها عناصر تخدم فكرة واحدة هي القوة الخفيفة. وإن كنتم تبنون روبوتًا بشريًا أو منصة معالجة وتبحثون عن مفصل يوازن بين الحمل والحركة، فإن هذه الصفحة هي نقطة البداية.