
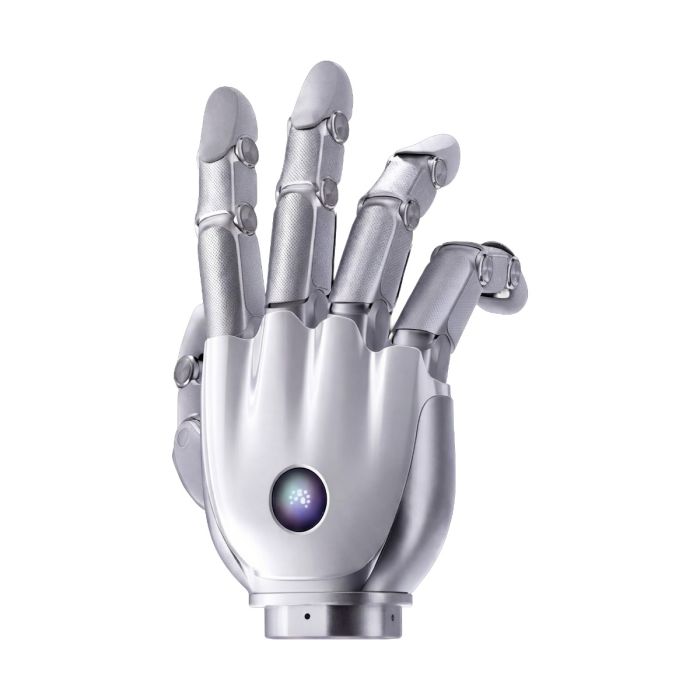
يد روبوتية BrainCo Revo 3-21 V-Touch
متوفر
- ماركة:
- BRAINCO
- نموذج:
- REVO 3-21 V-TOUCH
- ORIGIN:
- الصين
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-3-V-Touch
يد روبوتية BrainCo Revo 3-21 V-Touch
في كثير من الخلايا الروبوتية يعرف النظام موضع الذراع بدقة، ثم يكاد يفقد بصره لحظة تلامس الأصابعُ الجسمَ: لا يعرف مقدار الضغط، ولا موضع تركّز القوة، ولا إن كان الجسم قد بدأ يميل. تعالج يد روبوتية BrainCo Revo 3-21 V-Touch هذه اللحظة بأن تجعل اليد نفسها أداة قياس، فهي يد حيوية المحاكاة بإحدى وعشرين درجة حرية مباشرة الإدارة، تجمع مصفوفة مقاومة ضغطية في الكف وحسًّا بصريًّا لمسيًّا في أطراف الأصابع، فتتحول كل قبضة إلى قراءة يمكن تسجيلها وتحليلها والبناء عليها.
توفّر Robots Middle East هذه اليد لعملائها في المملكة العربية السعودية ودول الشرق الأوسط، فتُعدّ عرض السعر وفق متطلبات كل مشروع، وتتولى ترتيب التوريد والتسليم، وتبقى جهة الدعم الفني بعد وصول اليد إلى المختبر أو خط الإنتاج. ويسعد فريقنا بمراجعة إعدادات الطاقة والاتصال معكم قبل الطلب، حتى تصل اليد مهيأة للدمج في منظومتكم.
الخلفية
BrainCo وسلسلة Revo
تنتمي هذه اليد إلى سلسلة Revo من BrainCo للأيدي الروبوتية الماهرة، وهي سلسلة تتابعت أجيالها من يد بيونية ذكية فائقة المهارة BrainCo Revo 1 Intelligent Dexterous Bionic Hand إلى أيدي الجيل الثاني مثل يد روبوتية بيومترية ماهرة Brainco Revo 2 Touch لليد اليمنى (XTR). ويأتي الجيل الثالث بأربعة إصدارات تسمّيها المصادر: Revo 3 U21 وRevo 3 U21F وRevo 3 U21T وRevo 3 U21VT. والإصدار المعروض في هذه الصفحة هو U21VT، أي V-Touch، وكل رقم يرد في هذا المقال يخص هذا الإصدار تحديدًا.
صُممت يد Revo 3 الحيوية المحاكاة للأتمتة الصناعية والبحث العلمي والتلاعب الروبوتي المتقدم. وتجمع بين هذه المجالات حاجة واحدة: يد تقترب في حركتها من اليد البشرية، وتقدّم في الوقت نفسه بيانات موثوقة يمكن لأنظمة التحكم الاعتماد عليها.
طبقتان من الإحساس في يد واحدة
ما يميّز إصدار V-Touch هو منظومته اللمسية المزدوجة. في الكف مصفوفة مقاومة ضغطية من 336 نقطة، وفي أطراف الأصابع حسّ بصري لمسي يتتبع 2000 علامة، بمدى قوة لمسية من 0 إلى 20 N ودقة قياس تبلغ 0.01 N. وتقوم تقنية الحس البصري اللمسي عمومًا على رصد تشوّه سطح مرن عند التلامس، فتكشف شكل نقطة الاتصال واتجاه القوى المماسية التي تسبق الانزلاق، بينما تعطي مصفوفة الكف صورة عن توزيع الضغط على مساحة أوسع. والجمع بين الطبقتين يمنح نظام التحكم رؤية تفصيلية عند الأطراف ورؤية شاملة عند الكف في آن واحد.
المواصفات الفنية
| المواصفة | القيمة (Revo 3 U21VT) |
|---|---|
| إجمالي درجات الحرية | 21 (مباشرة الإدارة وقابلة للتحريك العكسي) |
| توزيع درجات الحرية | أربعة أصابع × 4 درجات، والإبهام × 5 درجات |
| أبعاد اليد | 216 × 108 × 50 mm |
| جهد التغذية | 16–85 V |
| أقصى تيار | 10 A (24 V) |
| أقصى قوة قبضة نشطة | ≥100 N |
| أقصى قوة قرص بأطراف الأصابع | ≥25 N |
| الحمولة الإجمالية لليد | 20 kg |
| حمولة الأصابع الأربعة | 5 kg |
| التكرارية | 0.1° |
| زمن فتح المفصل وإغلاقه | 0.33 s |
| واجهات الاتصال | EtherCAT / CAN FD / RS-485 |
| تردد الاتصال | 500 Hz |
| المستشعرات المدمجة | IMU (اللوحة الرئيسية)، حرارة (اللوحة الرئيسية) |
| نوع الحس اللمسي | مصفوفة مقاومة ضغطية في الكف + حس بصري لمسي في أطراف الأصابع |
| نقاط الاستشعار اللمسي | 336 نقطة (مقاومة ضغطية) + 2000 علامة (بصري لمسي) |
| مدى القوة اللمسية | 0–20 N |
| دقة القياس اللمسي | 0.01 N |
| التحمّل | أكثر من 1,000,000 دورة ثني للمفاصل |
| القدرة الحركية | درجة كاملة في اختبار Kapandji للتقابل؛ تغطي 33 نوعًا من القبضات (تصنيف Feix GRASP) |
| البرمجيات | حزم SDK بلغتي C/C++ وPython متوافقة مع Linux وWindows |
| مصدر الطاقة الموصى به | مصدر 24V DC مستقر بقدرة لا تقل عن 100W |
المواصفات الواردة أعلاه كما تنشرها الشركة المصنّعة، ويجري التحقق منها مقابل ورقة البيانات عند إعداد عرض السعر.
ولم تنشر الشركة المصنّعة وزن اليد، ولا كتلة اليد دون المعصم، ولا درجة الحماية IP، ولا نطاق درجة حرارة التشغيل، ولا محتويات العبوة؛ ونؤكد لكم هذه البيانات عند إعداد العرض.
ما الذي يميّز BrainCo Revo 3-21 V-Touch عن الأيدي الروبوتية التقليدية؟
تكتفي كثير من القابضات الروبوتية بإشارة واحدة: مغلقة أو مفتوحة، وربما قيمة تقريبية للقوة. أما هذه اليد فتبدأ من بنية ميكانيكية قريبة من اليد البشرية، إذ توزّع درجات حريتها الإحدى والعشرين على أربعة أصابع بأربع درجات لكل منها وإبهام بخمس درجات، وتحصل على درجة كاملة في اختبار Kapandji للتقابل، وتغطي 33 نوعًا من القبضات وفق تصنيف Feix GRASP. وهذا يعني أن اليد قادرة على أشكال الإمساك التي تتطلبها الأدوات والأجسام غير المنتظمة، لا الأشكال الهندسية البسيطة وحدها.
وتمنح الإدارة المباشرة القابلة للتحريك العكسي المفاصلَ قدرة على الاستجابة للقوى الخارجية بدل مقاومتها بصلابة، وهي خاصية يقدّرها الباحثون في مهام التلامس والتعاون مع الإنسان. ويأتي فوق ذلك جانب القياس: تكرارية 0.1° في المفاصل، وتردد اتصال 500 Hz، ومستشعر IMU ومستشعر حرارة على اللوحة الرئيسية، إلى جانب طبقتي اللمس. والنتيجة يد تُخبر نظام التحكم بما يجري فعلًا عند نقطة التلامس، بسرعة تكفي لتعديل القبضة أثناء الحركة.
أما من حيث القوة، فتبلغ قوة القبضة النشطة 100 N على الأقل، وقوة القرص بأطراف الأصابع 25 N على الأقل، مع حمولة إجمالية لليد تبلغ 20 kg وحمولة للأصابع الأربعة تبلغ 5 kg. وتُصنَّف المفاصل لأكثر من مليون دورة ثني، وهو ما يهم من يخطط لتجارب طويلة أو تشغيل متكرر.
كيف تُدمج BrainCo Revo 3-21 V-Touch في منظومة روبوتية قائمة؟
تدعم اليد ثلاث واجهات اتصال هي EtherCAT وCAN FD وRS-485، ما يتيح ربطها بأذرع صناعية ومنصات بحثية تختلف في بنيتها الكهربائية دون الحاجة إلى إعادة تصميم شبكة التحكم. وعلى صعيد البرمجيات تتوفر حزم SDK متعددة المنصات بلغتي C/C++ وPython، متوافقة مع Linux وWindows، لتسهيل التطوير والدمج في سير العمل.
ويقبل مدخل التغذية جهدًا من 16 إلى 85 V، مع تيار أقصى يبلغ 10 A عند 24 V. وتوصي الشركة المصنّعة باستخدام مصدر 24V DC مستقر بقدرة لا تقل عن 100W للحد من مخاطر هبوط الجهد. ويمكن لفريق Robots Middle East مراجعة مصدر الطاقة ونوع الواجهة المناسبين لذراعكم ضمن إعداد العرض.
لمن صُممت BrainCo Revo 3-21 V-Touch؟
الفئة الأولى هي مختبرات أبحاث التلاعب الروبوتي وتعلّم الآلة، حيث تمثّل البيانات اللمسية عالية الدقة مادة خامًا لتدريب نماذج الإمساك والتحكم. والفئة الثانية هي فرق تطوير الروبوتات البشرية الشكل التي تحتاج إلى يد تقترب من مدى حركة اليد البشرية وتتصل بمنظومة التحكم عبر واجهات صناعية معروفة. والفئة الثالثة هي مكاملو الأتمتة الصناعية الذين يتعاملون مع أجسام هشة أو متغيرة الشكل، فتكون معرفة القوة عند الأطراف شرطًا للعمل الموثوق لا ميزة إضافية.
وإن كانت تطبيقاتكم لا تتطلب الحس البصري اللمسي في أطراف الأصابع، فمن المفيد مقارنة هذا الإصدار مع يد روبوتية BrainCo Revo 3-21 Basic ويد روبوتية BrainCo Revo 3-21 Touch من الجيل نفسه؛ ويوضح فريقنا الفروق بين الإصدارات عند إعداد العرض حتى يكون اختياركم مبنيًا على حاجة المشروع الفعلية.
فيمَ تُستخدم BrainCo Revo 3-21 V-Touch؟
- أبحاث الإمساك الماهر: دراسة أنماط القبضة المختلفة وتطوير خوارزميات التحكم في الأصابع.
- جمع بيانات تعلّم الروبوت: تسجيل قراءات لمسية وحركية متزامنة لتدريب نماذج التعلم.
- التعامل مع الأجسام الهشة: ضبط قوة الإمساك آنيًا عند التقاط مكونات حساسة.
- الروبوتات البشرية الشكل: تزويد الروبوت بيد قريبة من اليد البشرية في الحركة والإحساس.
- التشغيل عن بُعد: نقل حركة المشغّل إلى يد تعيد له معلومات التلامس.
- التعليم الهندسي المتقدم: منصة عملية لتدريس التحكم والاستشعار والتلاعب في الجامعات.
الأسعار والتوفر
تُقدَّم يد BrainCo Revo 3-21 V-Touch من خلال عرض سعر يُعدّ لكل مشروع على حدة، بحسب الكمية والواجهة المطلوبة ومتطلبات الدمج. ويُرتَّب التسليم والتخليص الجمركي والدعم الفني ضمن عرض السعر نفسه. وطلب عرض السعر من Robots Middle East متاح عبر هذه الصفحة.
الأسئلة الشائعة
كم عدد درجات الحرية في BrainCo Revo 3-21 V-Touch؟
تضم اليد 21 درجة حرية مباشرة الإدارة وقابلة للتحريك العكسي، موزعة على أربعة أصابع بأربع درجات لكل منها وإبهام بخمس درجات.
ما نوع الحس اللمسي في هذه اليد؟
تجمع اليد بين مصفوفة مقاومة ضغطية في الكف من 336 نقطة وحس بصري لمسي في أطراف الأصابع يتتبع 2000 علامة، بمدى قوة من 0 إلى 20 N ودقة 0.01 N.
ما واجهات الاتصال المدعومة؟
تدعم اليد EtherCAT وCAN FD وRS-485، بتردد اتصال يبلغ 500 Hz.
ما مصدر الطاقة الموصى به؟
توصي الشركة المصنّعة بمصدر 24V DC مستقر بقدرة لا تقل عن 100W، علمًا بأن مدى جهد التغذية يمتد من 16 إلى 85 V.
هل تتوفر أدوات برمجية للتطوير؟
نعم، تتوفر حزم SDK متعددة المنصات بلغتي C/C++ وPython، متوافقة مع Linux وWindows.
ما وزن اليد ودرجة حمايتها؟
لم تنشر الشركة المصنّعة وزن اليد ولا درجة الحماية IP ولا نطاق حرارة التشغيل، وتؤكد Robots Middle East هذه البيانات عند إعداد العرض.
أين يمكنني شراء BrainCo Revo 3-21 V-Touch وكم تكلفتها؟
يمكنكم شراؤها من Robots Middle East عبر طلب عرض سعر من هذه الصفحة، ويُحدَّد السعر في العرض وفق متطلبات مشروعكم وكميته.
الخلاصة
تبدأ قيمة BrainCo Revo 3-21 V-Touch من تلك اللحظة التي تفقد فيها الأنظمة الروبوتية عادةً معرفتها بما يجري: لحظة التلامس. فبإحدى وعشرين درجة حرية، وطبقتين من الاستشعار اللمسي في الكف وأطراف الأصابع، وواجهات اتصال صناعية وحزم برمجية جاهزة، تتحول اليد من أداة تنفيذ إلى مصدر بيانات يغذّي البحث والأتمتة على حد سواء. وإن كان مشروعكم يحتاج إلى يد تعرف ما تمسكه، فهذه الصفحة هي نقطة البداية.