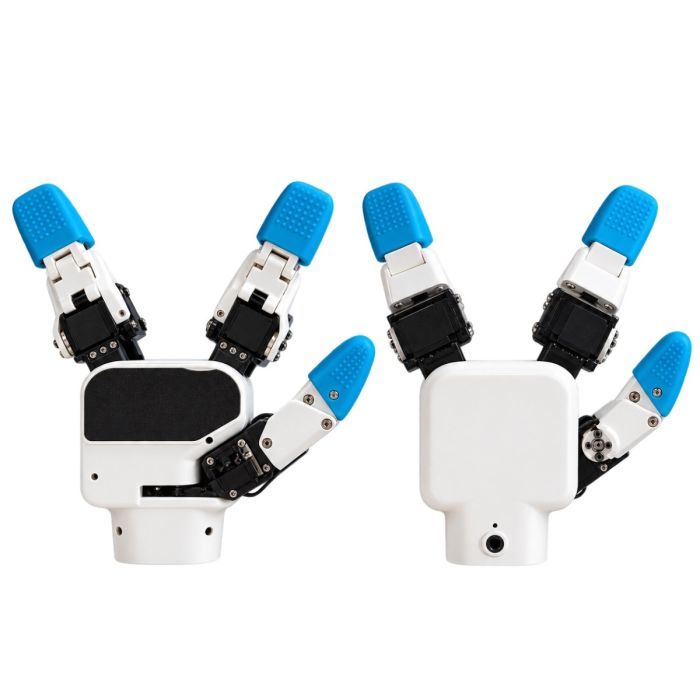
Elephant Robotics myGripper H100 اليد اليسرى + اليد اليمنى (4010700098)
In stock
- ماركة:
- ELEPHANT ROBOTICS
- نموذج:
- myGripper H100
- الجزء #:
- 4010700098
- ORIGIN:
- الصين
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Elephant Robotics Technology-4010700098
Elephant Robotics myGripper H100 اليد اليسرى + اليد اليمنى (4010700098)
كثيرًا ما تُقاس قدرة الذراع الروبوتية بمدى وصولها ودقة تكرارها، غير أن التجربة في المختبر تقول شيئًا آخر: الذراع لا تتجاوز في براعتها الأداة المثبتة في طرفها. فالماسك ذو الفكّين يغلق ويفتح فحسب، أما اليد التي تحاكي الإبهام والسبابة والبنصر فتفتح أمام الباحث أسئلة جديدة عن الإمساك والتلاعب بالأجسام. ومن هنا تأتي Elephant Robotics myGripper H100 اليد اليسرى + اليد اليمنى (4010700098): يدان روبوتيتان متناظرتان في مجموعة واحدة، تتيحان دراسة الإمساك بيدين اثنتين بدلًا من الاكتفاء بطرف واحد.
تتولى Robots Middle East توريد هذه المجموعة إلى الجامعات ومراكز الأبحاث والجهات التعليمية والشركات في منطقة الشرق الأوسط، وتقدّم عروض الأسعار وتنسّق التسليم وتوفّر الدعم الفني بعد الشراء. وتحرص Robots Middle East على مطابقة الطلب مع منصة الذراع التي يعتمدها العميل قبل إصدار العرض، حتى تصل اليدان جاهزتين للتركيب والتشغيل.
الخلفية
الشركة المصنّعة وسلسلة منتجاتها
طوّرت اليد myGripper H100 شركة Shenzhen Elephant Robot Technology Co., Ltd.، المعروفة تجاريًا باسم Elephant Robotics، وهي شركة صينية تشتهر بأذرعها الروبوتية المكتبية والتعاونية الموجّهة إلى التعليم والأبحاث. وتأتي هذه اليد امتدادًا لمنظومة الشركة، إذ تتوافق مع الذراع Elephant Robotics myCobot Pro 630 ومع Mercury series، ما يجعلها جزءًا من بيئة متكاملة يمكن استعراضها ضمن صفحة Elephant في متجرنا.
التموضع والتقنية الأساسية
صُمّمت myGripper H100 يدًا روبوتية بارعة بثلاثة أصابع تقابل الإبهام والسبابة والبنصر لدى الإنسان، وتعمل بستة محركات سيرفو رقمية عالية الأداء تتيح التحكم المتعدد المعاملات في عزم الخرج وسرعة الحركة والموضع المطلق. ويدير ذلك كله معالج تحكم رئيسي من نوع ESP32، بينما يجري الاتصال بتردد مرتفع يبلغ 100Hz يسمح بمراقبة حالة اليد لحظيًا أثناء عمليات الإمساك، وهو ما يلبّي احتياجات جمع البيانات في البيئات البحثية. وعلى صعيد البرمجيات، تتوافق اليد مع ROS1 وROS2 وتدعم بيئة المحاكاة RVIZ لعرض الحالة وجمع البيانات في الوقت الفعلي، إلى جانب مكتبة تشغيل قياسية يمكن تنزيلها وتثبيتها عبر PyPI.
المواصفات الفنية
| المواصفة | القيمة |
|---|---|
| التكوين | اليد اليسرى + اليد اليمنى |
| نوع المنتج | يد روبوتية بارعة ثلاثية الأصابع للأبحاث والتعليم |
| عدد الأصابع | 3 أصابع (تقابل الإبهام والسبابة والبنصر لدى الإنسان) |
| المفاصل المتحركة | 6 |
| المحركات | 6 محركات سيرفو رقمية عالية الأداء |
| نوع المحرك | محرك سيرفو يدعم التحكم في التيار والموضع والسرعة |
| الحمولة | 500g |
| الوزن الذاتي | 780g |
| الشوط (القطر) | 0 – 130mm |
| سرعة الحركة | 60 درجة في الثانية لكل مفصل |
| تردد الاتصال | 100Hz |
| العمر التشغيلي | 1,000,000 دورة أو أكثر |
| معاملات الطاقة | 24V, 2A |
| واجهة الاتصال | RS485 |
| الواجهة الكهربائية | M8 Pin aviation connector |
| نوع البروتوكول | MODBUS |
| شريحة التحكم الرئيسية | ESP32 |
| طريقة التثبيت | التثبيت بالبراغي |
| الدعم البرمجي | ROS1 وROS2 مع دعم بيئة المحاكاة RVIZ |
| مكتبة التشغيل | مكتبة قياسية قابلة للتنزيل عبر PyPI |
| الطرازات المتوافقة | myCobot Pro 630، Mercury series |
المواصفات الواردة أعلاه كما تنشرها الشركة المصنّعة، ويجري تأكيدها مقابل ورقة البيانات الفنية عند إصدار عرض السعر.
ولم تنشر الشركة المصنّعة الأبعاد ولا درجة الحماية IP ولا نطاق درجة حرارة التشغيل ولا الشهادات ولا قوة أطراف الأصابع بالنيوتن ولا الفروق في الوزن بين اليد اليسرى واليمنى؛ ويجري تأكيد هذه البيانات عند إصدار عرض السعر.
ما الذي يميّز myGripper H100 عن الماسكات الروبوتية التقليدية؟
تعتمد أغلب الماسكات الشائعة في المختبرات على فكّين متوازيين يُغلقان على الجسم، وهو حلّ عملي لكنه يحصر الإمساك في نمط واحد. أما myGripper H100 فتوزّع الحركة على ثلاثة أصابع وستة مفاصل متحركة، يقودها ستة محركات سيرفو يمكن ضبط عزمها وسرعتها وموضعها المطلق كلٌّ على حدة. وهذا يعني أن الباحث لا يكتفي بأمر الإغلاق والفتح، بل يستطيع تشكيل وضعية اليد بما يناسب الجسم، ودراسة أنماط الإمساك المختلفة على الأجسام المتفاوتة في الشكل ضمن الشوط المتاح.
والميزة الثانية تكمن في البيانات؛ فالاتصال بتردد 100Hz عبر RS485 وبروتوكول MODBUS يتيح قراءة حالة اليد أثناء الإمساك لا بعده، وهي نقطة حاسمة في الأبحاث التي تجمع بيانات الحركة لتدريب النماذج أو تحليل سلوك الإمساك. ويضاف إلى ذلك التكامل مع ROS1 وROS2 وبيئة RVIZ، فضلًا عن مكتبة التشغيل المتاحة عبر PyPI، ما يختصر الوقت بين فتح الصندوق وكتابة أول برنامج تجريبي.
لماذا تختار مجموعة اليدين اليسرى واليمنى بدل يد واحدة؟
تحتاج كثير من الدراسات في مجال التلاعب الروبوتي إلى يدين تعملان معًا: تثبيت جسم بيد والعمل عليه بالأخرى، أو تمرير قطعة من يد إلى يد، أو محاكاة مهام بشرية تعتمد بطبيعتها على اليدين. وتوفّر هذه المجموعة نسختين متناظرتين من myGripper H100 تشتركان في واجهة الاتصال والبروتوكول والمكتبة البرمجية نفسها، فيتعامل الفريق مع منظومة تحكم واحدة بدل ملحقين مختلفين. كما أن طلب اليدين معًا يضمن تطابق النسختين من حيث الإصدار منذ البداية، وهو أمر يقدّره من يخطط لتجارب متكررة وقابلة للمقارنة.
لمن صُمّمت myGripper H100 اليد اليسرى + اليد اليمنى؟
تخاطب هذه المجموعة في المقام الأول مختبرات الأبحاث الجامعية التي تدرس الإمساك البارع والتلاعب بيدين، والفرق التي تجمع بيانات الحركة لأغراض التعلّم الآلي. وتناسب كذلك الأقسام الأكاديمية التي تدرّس الروبوتات وتريد أن يرى الطلاب الفرق العملي بين الماسك البسيط واليد متعددة المفاصل، إضافة إلى مراكز الابتكار ومعارض التقنية التي تحتاج إلى عروض حيّة لحركات تشبه حركة اليد البشرية. ويجد فيها مستخدمو الذراع myCobot Pro 630 وMercury series امتدادًا طبيعيًا لمنصاتهم القائمة.
أما إذا كان مشروعكم يقتصر على ذراع واحدة أو يحتاج إلى جهة واحدة فقط، فقد تكون النسخة المفردة أنسب: Elephant Robotics myGripper H100 Left Hand (4010700101) أو Elephant Robotics myGripper H100 Right Hand (4010700100). ولمن يبحث عن الذراع المضيفة أو حلول أخرى، تضم فئة الروبوتات مجموعة أوسع من المنصات.
فيمَ تُستخدم myGripper H100 اليد اليسرى + اليد اليمنى؟
- أبحاث التلاعب بيدين: دراسة المهام التي تتطلب تنسيق يدين متناظرتين على جسم واحد.
- جمع بيانات الإمساك: تسجيل حالة اليد لحظيًا أثناء الإمساك لتغذية نماذج التعلّم الآلي.
- تعليم الروبوتات: شرح مفاهيم المفاصل والتحكم في العزم والموضع بصورة عملية في القاعات والمختبرات.
- المحاكاة والتطوير البرمجي: بناء التطبيقات واختبارها ضمن ROS1 وROS2 وعرضها في RVIZ.
- العروض التوضيحية: تقديم حركات وإيماءات تشبه حركة اليد البشرية في المعارض ومراكز الابتكار.
- التطوير الثانوي: برمجة أنماط إمساك مخصّصة عبر مكتبة PyPI وواجهة RS485 مع بروتوكول MODBUS.
السعر والتوفر
نقدّم سعر هذه المجموعة عبر عرض سعر مخصّص يأخذ في الحسبان الكمية المطلوبة والمنصة التي ستُركّب عليها اليدان واحتياجات مشروعكم. ويجري ترتيب التسليم والتخليص الجمركي والدعم الفني مع عرض السعر الصادر عن Robots Middle East. ولطلب عرض السعر الخاص بـ Elephant Robotics myGripper H100 اليد اليسرى + اليد اليمنى (4010700098)، فإن نموذج الطلب متاح في هذه الصفحة.
الأسئلة الشائعة
ما الأذرع الروبوتية المتوافقة مع myGripper H100؟
تتوافق اليد مع الذراع myCobot Pro 630 ومع Mercury series. ويُستحسن ذكر منصتكم عند طلب العرض لتأكيد ملاءمة التركيب.
ما الحمولة التي تتحملها اليد؟
تبلغ الحمولة 500g، فيما يبلغ الوزن الذاتي 780g ويمتد شوط الإمساك (القطر) بين 0 – 130mm.
كيف تتصل اليد بنظام التحكم؟
تتصل عبر واجهة RS485 باستخدام بروتوكول MODBUS، من خلال واجهة كهربائية من نوع M8 Pin aviation connector، وتعمل بمعاملات طاقة 24V, 2A.
هل تدعم اليد ROS؟
نعم، فهي متوافقة مع ROS1 وROS2 وتدعم بيئة المحاكاة RVIZ لعرض الحالة وجمع البيانات في الوقت الفعلي.
هل تتوفر مكتبة برمجية جاهزة؟
توفّر الشركة المصنّعة مكتبة تشغيل قياسية يمكن تنزيلها وتثبيتها بسهولة عبر PyPI.
ما العمر التشغيلي المتوقع لليد؟
تنشر الشركة المصنّعة عمرًا تشغيليًا يبلغ 1,000,000 دورة أو أكثر.
من أين يمكنني شراء myGripper H100 اليد اليسرى + اليد اليمنى وكم تكلفتها؟
يمكنكم شراؤها من Robots Middle East عبر طلب عرض سعر من هذه الصفحة؛ إذ تُحدَّد التكلفة في العرض وفق الكمية ومتطلبات التسليم والدعم.
الخلاصة
إذا كانت الذراع الروبوتية لا تتجاوز في براعتها الأداة المثبتة في طرفها، فإن myGripper H100 بنسختيها اليسرى واليمنى ترفع هذا السقف مرتين: مرة بثلاثة أصابع وستة مفاصل يتحكم الباحث في عزمها وسرعتها وموضعها، ومرة بإتاحة العمل بيدين متناظرتين تشتركان في واجهة RS485 وبروتوكول MODBUS والدعم المتكامل لـ ROS1 وROS2. إنها مجموعة موجّهة إلى المختبرات والقاعات الدراسية التي تريد بيانات إمساك حقيقية وتجارب قابلة للتكرار على منصات myCobot Pro 630 وMercury series. ولمن يخطط لمشروعه القادم في الإمساك البارع، فإن هذه الصفحة هي نقطة البداية.