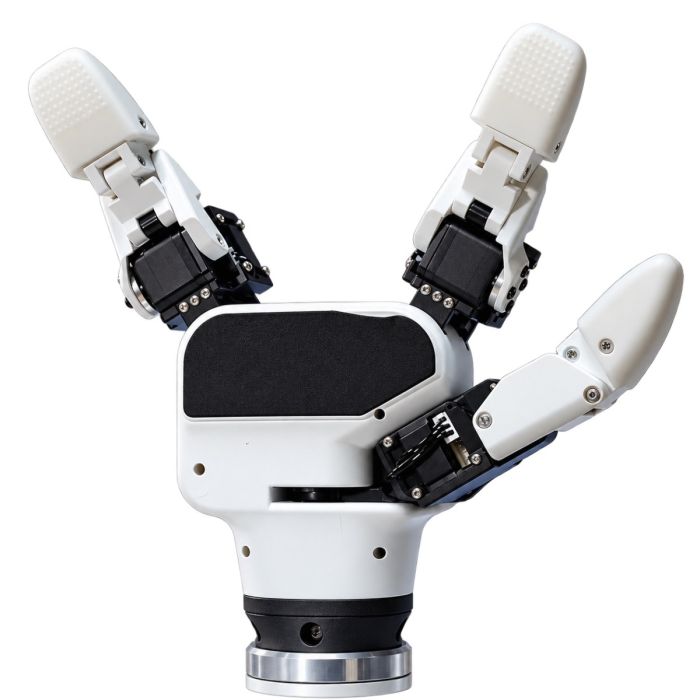
يد روبوتية يمنى Elephant Robotics myGripper H100 (4010700100)
In stock
- ماركة:
- ELEPHANT ROBOTICS
- نموذج:
- myGripper H100
- الجزء #:
- 4010700100
- ORIGIN:
- الصين
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Elephant Robotics Technology-4010700100
يد روبوتية يمنى Elephant Robotics myGripper H100 (4010700100)
بين ماسكٍ صناعي يكتفي بالفتح والإغلاق ويدٍ بشرية تُحسن عشرات الحركات الدقيقة، تقع مساحة يحتاجها الباحثون والمعلّمون كثيرًا ولا يجدون فيها ما يلائمهم. تتجه Elephant Robotics myGripper H100 Right Hand (4010700100) إلى هذه المساحة تحديدًا: يد يمنى بثلاثة أصابع تحاكي الإبهام والسبابة والبنصر، وتمنح المختبر أداة قبض تقترب من منطق اليد البشرية دون أن تفقد ما يحتاجه الباحث من قابلية للبرمجة والقياس والتكرار.
تتولى Robots Middle East بيع هذه اليد وتوريدها إلى الجامعات ومراكز الأبحاث والمؤسسات التعليمية والجهات التقنية في منطقة الشرق الأوسط، وتقدّم Robots Middle East عرض السعر وترتيبات التسليم والدعم الفني بعد البيع، بحيث يتعامل العميل مع جهة واحدة من مرحلة الاستفسار حتى التشغيل.
الخلفية
الشركة المطوِّرة ومسيرتها
طوّرت هذه اليد شركة Shenzhen Elephant Robot Technology Co., Ltd.، المعروفة تجاريًا باسم Elephant Robotics، وهي شركة صينية اشتهرت بأذرعها الروبوتية التعاونية الموجّهة إلى التعليم والبحث العلمي وتطوير النماذج الأولية. ويمكنكم الاطلاع على منتجات الشركة الأخرى ضمن فئة Elephant. وقد صُمّمت myGripper H100 خصيصًا لتطبيقات البحث العلمي في الروبوتات والتدريس وما يرتبط بهما من سيناريوهات، وهو توجّه ينسجم مع اهتمام الشركة بتقديم أدوات مفتوحة للتطوير يستطيع الطلاب والباحثون البناء عليها.
التموضع والتقنية الأساسية
تقوم اليد على ست محركات سيرفو رقمية عالية الأداء، تتيح التحكم متعدد المعايير في عزم الخرج وسرعة الحركة والموضع المطلق لكل مفصل. ويدير هذه المنظومة معالج ESP32 ثنائي النواة يدعم Wi-Fi وBluetooth ثنائي النمط، فيما يجري الاتصال الخارجي عبر واجهة RS485 وبروتوكول MODBUS. وتدعم اليد اتصالًا عالي التردد بمعدل 100Hz، ما يسمح بمراقبة حالة القبض في الزمن الحقيقي ويلبّي متطلبات جمع البيانات في البيئات البحثية. أما على مستوى البرمجيات، فتتوفر مكتبة تشغيل بلغة Python قابلة للتثبيت عبر PyPI، مع توافق مع ROS1 وROS2 ودعم لبيئة المحاكاة RVIZ لعرض الحالة وجمع البيانات آنيًا.
المواصفات الفنية
| المواصفة | القيمة |
|---|---|
| نوع المنتج | يد روبوتية بارعة ثلاثية الأصابع |
| الحمولة | 500g |
| الوزن الذاتي | 780g |
| الشوط (القطر) | 0 – 130mm |
| سرعة الحركة | 60 درجة في الثانية لكل مفصل |
| عدد الأصابع | 3 أصابع (تقابل الإبهام والسبابة والبنصر لدى الإنسان) |
| المفاصل المتحركة | 6 |
| المحركات | 6 محركات سيرفو رقمية عالية الأداء |
| التحكم | عزم الخرج، سرعة الحركة، الموضع المطلق |
| تردد الاتصال | 100Hz |
| العمر التشغيلي | 1,000,000 دورة أو أكثر |
| معاملات الطاقة | 24V، 2A |
| الواجهة الكهربائية | M8 Pin aviation connector |
| واجهة الاتصال | RS485 |
| نوع البروتوكول | MODBUS |
| شريحة التحكم الرئيسية | ESP32 |
| معاملات التحكم الرئيسية | 240MHz ثنائي النواة، 600 DMIPS، 520KB SRAM، Wi-Fi، Bluetooth ثنائي النمط |
| البرمجيات | مكتبة Python عبر PyPI، ROS1 وROS2، محاكاة RVIZ |
| طريقة التثبيت | التثبيت بالبراغي |
المواصفات الواردة أعلاه كما تنشرها الشركة المصنّعة، وتُؤكَّد مقابل ورقة البيانات الفنية عند تقديم عرض السعر.
لم تنشر الشركة المصنّعة الأبعاد ولا درجة الحماية IP ولا نطاق درجة حرارة التشغيل ولا قوة القبض ولا مستوى الضجيج، وتُؤكَّد هذه البيانات عند تقديم عرض السعر.
ما الذي يميّز myGripper H100 عن الماسك التقليدي ذي الفكّين؟
يؤدي الماسك ذو الفكّين مهمته بكفاءة حين يكون الجسم المستهدف منتظم الشكل وموضعه معروفًا مسبقًا، لكنه يقدّم للباحث درجة حرية واحدة تقريبًا: فتح وإغلاق. أما myGripper H100 فتوزّع ست مفاصل متحركة على ثلاثة أصابع، ولكل مفصل محرك سيرفو مستقل يمكن ضبط عزمه وسرعته وموضعه المطلق. هذا التوزيع يتيح أوضاع قبض متنوعة، ويسمح بدراسة طريقة إحاطة الأصابع بالجسم بدل الاكتفاء بالضغط عليه من جهتين.
والفارق الثاني يتعلق بالبيانات؛ فالماسك البسيط غالبًا ما يُعامَل كمشغّل نهائي صامت، بينما تُرسل هذه اليد حالتها بمعدل 100Hz عبر RS485 وMODBUS، فيحصل الباحث على سجل متصل لما يحدث أثناء القبض. ومع مكتبة Python ودعم ROS1 وROS2 وRVIZ، تصبح اليد جزءًا من سلسلة البحث نفسها: تُبرمَج وتُحاكى وتُسجَّل نتائجها ضمن الأدوات التي يستخدمها المختبر أصلًا.
هل أختار اليد اليمنى أم اليسرى أم الطقم المزدوج؟
تذكر المصادر ثلاث صيغ من هذا المنتج: اليد اليمنى، واليد اليسرى، والطقم الذي يجمع اليدين معًا. وتناسب اليد اليمنى المشاريع التي تعتمد ذراعًا واحدة تؤدي مهام القبض والمعالجة، أو التي تحاكي استخدام الإنسان لليد المهيمنة. فإذا كانت خلية العمل مصمّمة بحيث تأتي الذراع من الجهة المقابلة أو كانت التجربة تستهدف اليد غير المهيمنة، فإن Elephant Robotics myGripper H100 Left Hand (4010700101) هي الخيار الأقرب. أما مشاريع المعالجة ثنائية اليد، كتمرير الأجسام بين يدين أو دراسة التنسيق الثنائي، فيلائمها Elephant Robotics myGripper H100 Left + Right Hand (4010700098). ولا تفصّل المصادر المنشورة أرقامًا مختلفة لكل صيغة، لذا تُؤكَّد أي فروق فنية بينها عند عرض السعر.
لمن صُمّمت Elephant Robotics myGripper H100 Right Hand؟
الفئة الأولى هي مختبرات الجامعات ومراكز البحث العاملة في المعالجة الروبوتية والتعلّم بالمحاكاة وجمع بيانات القبض، إذ تمنحها اليد تحكمًا على مستوى المفصل وتدفقًا آنيًا للحالة يمكن تحليله لاحقًا. والفئة الثانية هي الأقسام التعليمية في كليات الهندسة والمعاهد التقنية، حيث يحتاج المدرّس إلى أداة تشرح مفاهيم الحركيات ودرجات الحرية والتحكم بالعزم بطريقة ملموسة، ويستفيد الطلاب من مكتبة Python ومن بيئة ROS لتنفيذ مشاريعهم.
والفئة الثالثة هي فرق تطوير النماذج الأولية في الشركات التي تختبر مفاهيم القبض المرن قبل الانتقال إلى حلول إنتاجية، إلى جانب مراكز الابتكار والمعارض التقنية التي تحتاج إلى عروض توضيحية لحركات تشبه اليد البشرية. ويمكن لمن يبني منظومة كاملة أن يستعرض الأذرع المتاحة ضمن فئة الروبوتات، مع التحقق من التوافق الميكانيكي والكهربائي مع Robots Middle East قبل الطلب.
فيمَ تُستخدم Elephant Robotics myGripper H100 Right Hand؟
- أبحاث القبض البارع: دراسة أوضاع الإحاطة بالأجسام ذات الأشكال غير المنتظمة بتحكم مستقل في كل مفصل.
- جمع البيانات للتعلّم الآلي: تسجيل حالة القبض آنيًا لبناء مجموعات بيانات تُستخدم في تدريب النماذج.
- التعليم الهندسي: شرح درجات الحرية والتحكم بالعزم والسرعة والموضع في المحاضرات والمختبرات العملية.
- المحاكاة والتطوير في ROS: اختبار الخوارزميات في RVIZ قبل تنفيذها على العتاد الفعلي.
- العروض التوضيحية: تقديم إيماءات وحركات شبيهة باليد البشرية في المعارض ومراكز الابتكار.
- النماذج الأولية للمعالجة: تقييم مفاهيم القبض المرن داخل خلايا العمل التجريبية قبل اعتماد حل نهائي.
التسعير والتوفر
لا ننشر الأسعار على هذه الصفحة، إذ تعتمد Robots Middle East على عرض سعر مخصّص يراعي الكمية والصيغة المطلوبة واحتياجات المشروع. ويُرتَّب التسليم والتخليص الجمركي والدعم الفني ضمن عرض السعر نفسه. ولطلب عرض سعر لهذه اليد أو لأي من صيغها الأخرى، فإن نموذج الطلب متاح على هذه الصفحة.
الأسئلة الشائعة
كم عدد المحركات في myGripper H100؟
تضم اليد ست محركات سيرفو رقمية عالية الأداء، تتيح التحكم في عزم الخرج وسرعة الحركة والموضع المطلق.
ما الحمولة التي تستطيع اليد التعامل معها؟
تبلغ الحمولة 500g، بينما يبلغ الوزن الذاتي لليد 780g.
ما واجهات الاتصال والبروتوكول المستخدم؟
تتصل اليد عبر واجهة RS485 باستخدام بروتوكول MODBUS، وتدعم اتصالًا بتردد 100Hz لمراقبة حالة القبض آنيًا.
هل تدعم اليد ROS ولغة Python؟
نعم، تتوفر مكتبة تشغيل بلغة Python قابلة للتثبيت عبر PyPI، كما تتوافق اليد مع ROS1 وROS2 مع دعم لبيئة المحاكاة RVIZ.
ما متطلبات الطاقة والتوصيل؟
تعمل اليد بمعاملات طاقة 24V و2A، وتستخدم موصّل M8 Pin aviation connector كواجهة كهربائية، وتُثبَّت بالبراغي.
هل تتوفر بيانات درجة الحماية وقوة القبض؟
لم تنشر الشركة المصنّعة درجة الحماية IP ولا قوة القبض ولا الأبعاد ولا نطاق حرارة التشغيل ولا مستوى الضجيج، وتُؤكَّد هذه البيانات عند عرض السعر.
أين يمكنني شراء Elephant Robotics myGripper H100 Right Hand وكم تكلفتها؟
تتوفر اليد لدى Robots Middle East، التي تقدّم عرض سعر مخصّصًا يشمل التسليم والتخليص الجمركي والدعم. ويمكنكم طلب العرض مباشرة من هذه الصفحة.
الخلاصة
تقف Elephant Robotics myGripper H100 Right Hand في المسافة بين بساطة الماسك التقليدي وتعقيد اليد البشرية، فتقدّم ثلاثة أصابع وست مفاصل يتحكم الباحث في كل منها بالعزم والسرعة والموضع، مع تدفق بيانات آنيّ ومنظومة برمجية تقوم على Python وROS. وهي بذلك أداة لفهم القبض وتعليمه وتطويره أكثر من كونها مشغّلًا نهائيًا. وإذا كان مشروعكم يحتاج إلى يد يمنى قابلة للبرمجة والقياس، بتوريد ودعم من Robots Middle East، فهذه الصفحة هي نقطة البداية.